Eine affine Transformation in Matrixschreibweise
\[ A(\mathbf{p}) = \left(\begin{array}{ccc} a&b&c\\ d&e&f\\ g&h&i \end{array}\right) \cdot \left(\begin{array}{c} p_{x}\\ p_{y}\\ p_{z} \end{array}\right) + \left(\begin{array}{c} t_{x}\\ t_{y}\\ t_{z} \end{array}\right) \]
lautet in homogenen Koordinaten
\[ A(\mathbf{p}) = \left(\begin{array}{cccc} a&b&c&\color{red}{t_{x}}\\ d&e&f&\color{red}{t_{y}}\\ g&h&i&\color{red}{t_{z}}\\ 0&0&0&\color{red}{1} \end{array}\right) \cdot \left(\begin{array}{c} p_{x}\\ p_{y}\\ p_{z}\\ \color{red}{p_{w}} \end{array}\right) \]
\[ \begin{eqnarray} T(\mathbf{0}) & = & I \qquad\mbox{(Einheitsmatrix)} \\ T(\mathbf{t})\cdot T(\mathbf{s}) & = & T(\mathbf{t}+\mathbf{s}) \\ T(\mathbf{t})\cdot T(\mathbf{s}) & = & T(\mathbf{s})\cdot T(\mathbf{t}) \\ T^{-1}(\mathbf{t}) & = & T(-\mathbf{t}) \end{eqnarray} \]
Translationen haben keinen Effekt auf Richtungen!
\[ T(\mathbf{t}) = \left(\begin{array}{cccc} a&b&c&\color{red}{t_{x}}\\ d&e&f&\color{red}{t_{y}}\\ g&h&i&\color{red}{t_{z}}\\ 0&0&0&\color{red}{1} \end{array}\right) \cdot \left(\begin{array}{c} p_{x}\\ p_{y}\\ p_{z}\\ \color{red}{0} \end{array}\right) \]
\[ \begin{eqnarray} R_{\mathbf{a}}(0) & = & I \qquad\mbox{(Einheitsmatrix)} \\ R_{\mathbf{a}}^{-1}(\alpha) &=& R_{\mathbf{a}}(-\alpha) \\ R_{\mathbf{a}}^{-1}(\alpha) &=& R^{T}_{\mathbf{a}}(\alpha) \\ R_{\mathbf{a}}(\alpha)\cdot R_{\mathbf{a}}(\beta) &=& R_{\mathbf{a}}(\alpha + \beta) \\ R_{\mathbf{a}}(\alpha)\cdot R_{\mathbf{a}}(\beta) &=& R_{\mathbf{a}}(\beta)\cdot R_{\mathbf{a}}(\alpha) \\ &\mbox{aber}&\nonumber\\ R_{\mathbf{a}}(\alpha)\cdot R_{\mathbf{b}}(\beta) &\neq& R_{\mathbf{b}}(\beta)\cdot R_{\mathbf{a}}(\alpha) \end{eqnarray} \]
Dabei ist \(R_{\mathbf{a}}\) eine Rotation mit Rotationsachse \(\mathbf{a}\)
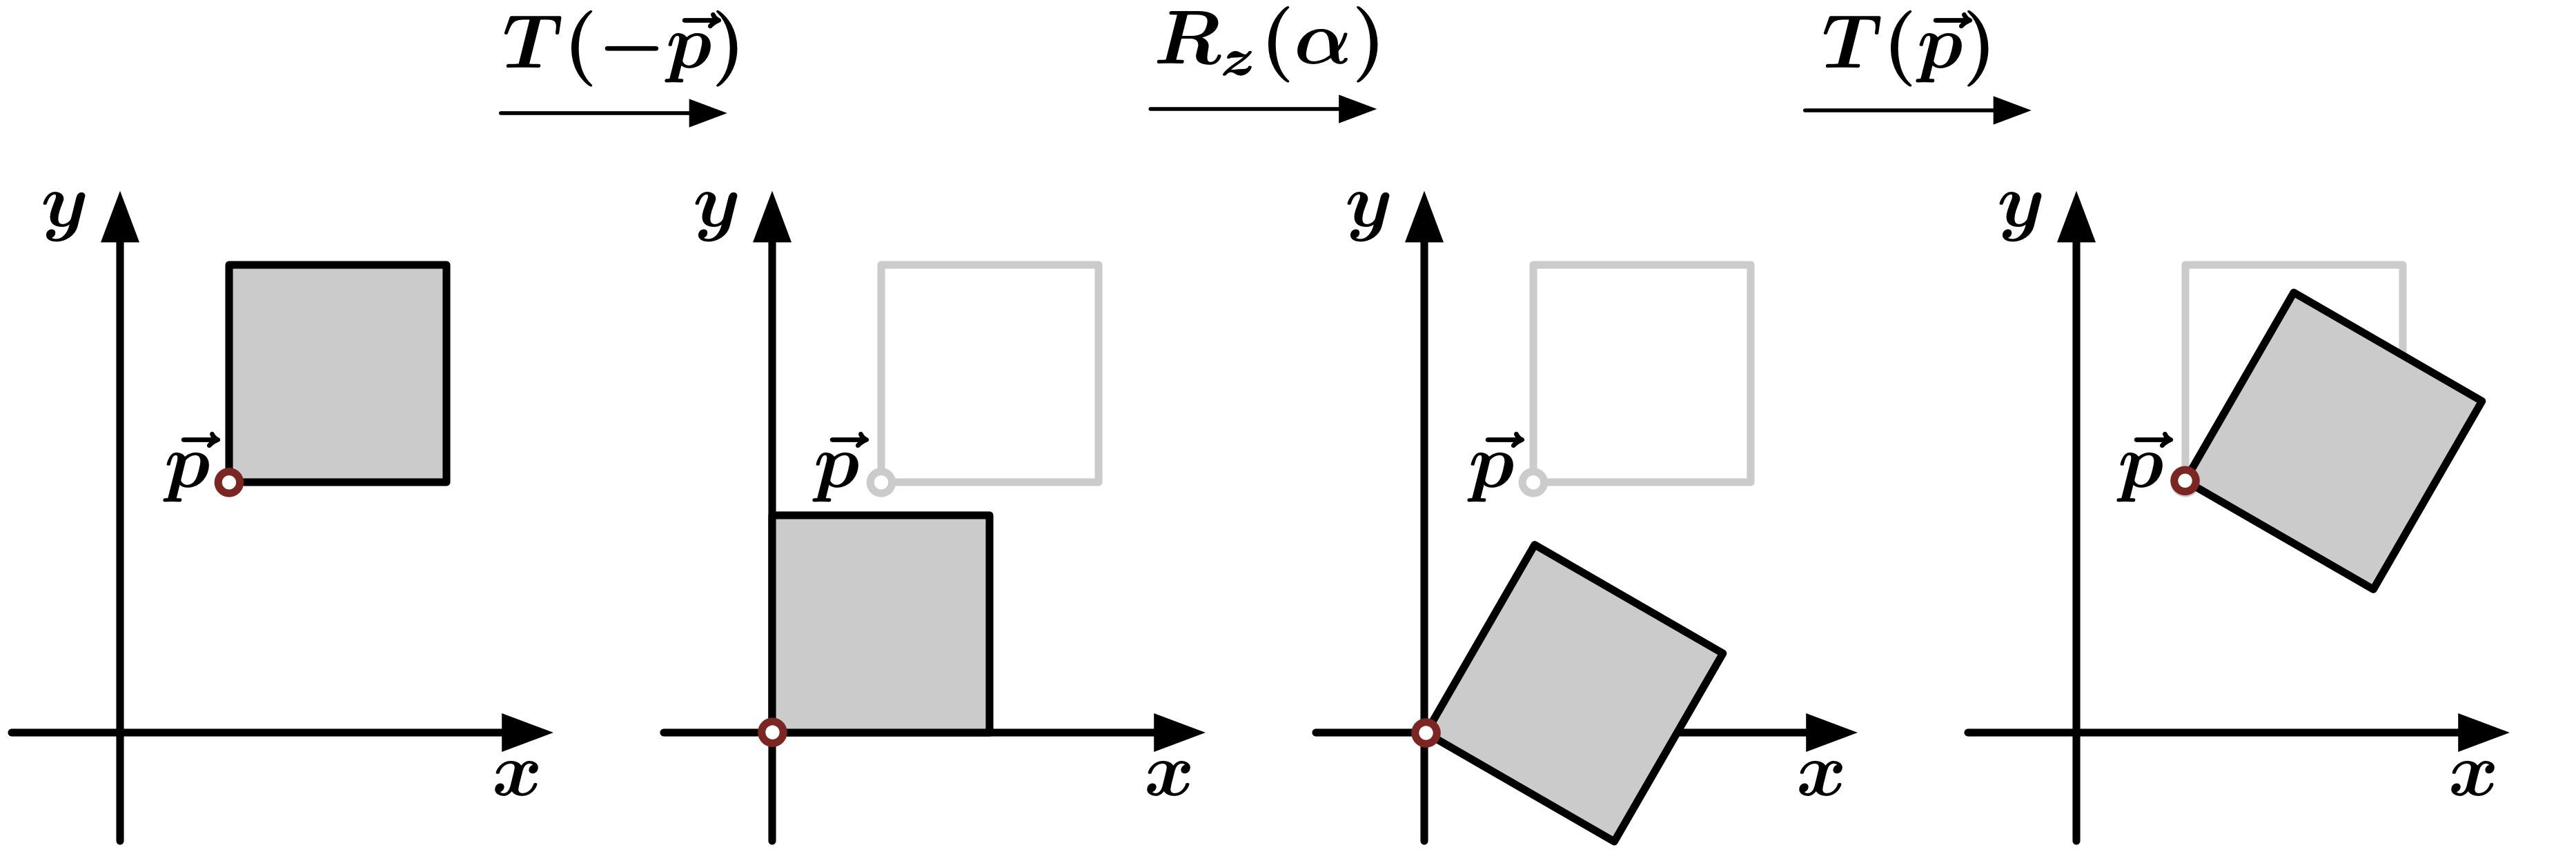
\[ R_z(\mathbf{p},\alpha) = T(\mathbf{p})\cdot R_{z}(\alpha)\cdot T(-\mathbf{p}) \]